MIT Kembangkan Sistem SANDO agar Drone Lebih Aman Menghindari Rintangan Bergerak
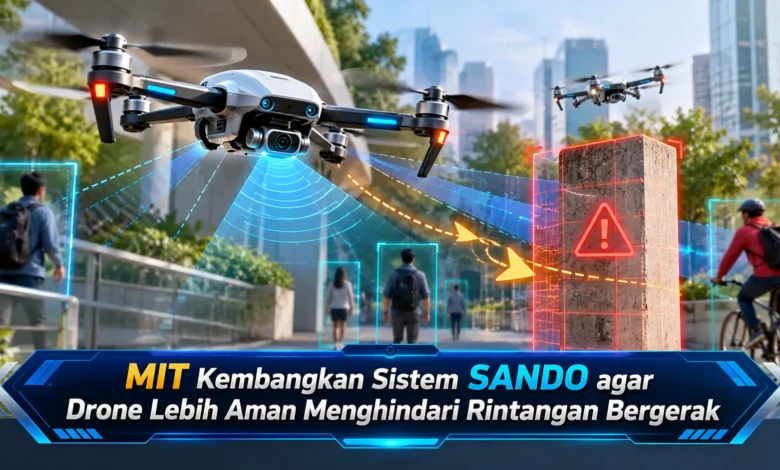
Perkembangan teknologi drone otonom kembali menunjukkan kemajuan menarik setelah para peneliti Massachusetts Institute of Technology (MIT) memperkenalkan sistem navigasi bernama SANDO pada 7 Oktober 2026. Teknologi ini dirancang untuk membantu drone menghindari rintangan bergerak yang tidak diketahui sebelumnya, bahkan ketika perangkat terbang di lingkungan tanpa peta. Berbeda dari metode navigasi konvensional, SANDO menggunakan pendekatan matematis untuk merencanakan jalur penerbangan yang aman sekaligus efisien. Inovasi tersebut berpotensi mendukung berbagai kebutuhan, mulai dari operasi pencarian dan penyelamatan hingga eksplorasi wilayah berbahaya. Melalui sistem ini, peneliti berupaya meningkatkan kemampuan drone mengambil keputusan secara mandiri ketika kondisi lingkungan berubah dengan cepat.
MIT Memperkenalkan SANDO sebagai Inovasi Navigasi Drone Otonom
Perkembangan teknologi penerbangan otonom terus menghadirkan sejumlah pendekatan baru untuk mengoptimalkan perlindungan uncrewed aerial vehicle. Dalam pengembangan teknologi ini, tim ilmuwan MIT memperkenalkan SANDO, singkatan dari Safe AutoNomous Trajectory Planning for Dynamic unknOwn environments. Metode navigasi ini dikembangkan guna kendaraan udara menghindari objek dinamis dalam wilayah tanpa informasi peta sebelumnya. Memiliki pendekatan berbeda dibandingkan teknologi yang memerlukan informasi rintangan sejak awal, SANDO mempertimbangkan perubahan posisi hambatan sebelum menyusun lintasan drone. Strategi ini menawarkan jaminan keamanan berdasarkan perhitungan dalam batasan pergerakan yang telah ditetapkan.
Pengembangan sistem tersebut menempatkan sebagai penulis utama Kota Kondo, lulusan doktor bidang aeronautika dan astronautika MIT. Kelompok ilmuwan tersebut turut mencakup Jesús Tordesillas, Juan Rached, Lili Sun, Yixuan Jia, dan Jonathan P. How. Temuan ilmiah tersebut dipublikasikan dalam IEEE Transactions on Robotics, sebuah publikasi akademik mengenai sistem robot. Sasaran pengembangan teknologi tersebut adalah menciptakan lintasan drone yang memenuhi batas keselamatan tanpa mengandalkan informasi posisi semua objek sebelum penerbangan. Pendekatan tersebut menawarkan nilai penting ketika drone digunakan dalam misi berisiko. Meski menawarkan kemajuan, jaminan matematis tersebut memerlukan batasan model yang terpenuhi.
Teknologi Sensor dan Perhitungan SANDO untuk Menentukan Jalur Aman
Metode perencanaan lintasan ini memanfaatkan data pengamatan perangkat untuk mengidentifikasi objek di sekelilingnya. Melalui data yang diterima, algoritma berusaha membedakan hambatan tetap dan hambatan yang berubah posisi. Tahap berikutnya, SANDO membentuk koridor penerbangan aman yang digunakan sebagai jalur pergerakan. Ruang aman tersebut tidak hanya mempertimbangkan posisi objek saat terdeteksi, tetapi juga kemungkinan perubahan posisinya. Melalui pendekatan tersebut, drone tidak hanya bereaksi setelah rintangan mendekat. Fungsi ini mendukung ketepatan perencanaan rute dalam situasi penerbangan dinamis.
Konsep yang digunakan SANDO adalah menentukan batas lokasi yang dapat dicapai hambatan berdasarkan batas tertinggi kecepatan objek. Ketika sistem mendeteksi objek, perangkat lunak menghasilkan ruang jangkauan yang mungkin dicapai di sekitar posisi objek tersebut. Wilayah ini dapat dibayangkan sebagai area tiga dimensi yang menggambarkan jangkauan perpindahan. Melalui perhitungan tersebut, SANDO memilih lintasan di luar wilayah yang mungkin ditempati rintangan. Sebagai batasan penting, ketepatan estimasi posisi dan asumsi kecepatan maksimum perlu memenuhi persyaratan keselamatan. Apabila kondisi sebenarnya melampaui batas model, pembuktian bebas tabrakan mungkin tidak lagi mencakup situasi tersebut.
Sistem SANDO Menggabungkan Prediksi Gerakan dan Optimasi Lintasan
Salah satu inovasi utama SANDO adalah pembentukan jalur aman yang mempertimbangkan dimensi temporal. Tidak sama dengan jalur aman konvensional, pendekatan ini membentuk batas keselamatan berdasarkan perubahan posisi rintangan dari waktu ke waktu. Pendekatan tersebut bertujuan mengurangi perhitungan ruang aman yang berlebihan. Ketika keseluruhan ruang pergerakan rintangan diblokir tanpa mempertimbangkan waktu, algoritma berpotensi gagal memilih lintasan yang memungkinkan. Melalui pembagian tahapan temporal, SANDO berpeluang menemukan lintasan yang lebih sesuai. Teknologi ini memiliki manfaat besar dalam pengembangan penerbangan otonom di ruang tiga dimensi yang kompleks.
Di samping memetakan wilayah yang dapat dilalui, SANDO menggunakan peta tingkat risiko lingkungan untuk mengenali area berbahaya. Peta tersebut mengarahkan proses pencarian menuju jalur yang menghindari kepadatan rintangan. Setelah koridor ditentukan, sistem menjalankan penyesuaian rute penerbangan dengan persyaratan keselamatan yang wajib dipenuhi. Dalam penelitian teknis, proses optimasi menggunakan Mixed-Integer Quadratic Programming atau MIQP. Pendekatan matematis tersebut didukung oleh teknik eliminasi variabel agar proses optimasi menjadi lebih efisien. Penyederhanaan ini penting bagi drone karena keputusan navigasi perlu dibuat secara berulang.
MIT Menguji Navigasi Otonom pada Kondisi Lingkungan yang Berubah
Untuk mengevaluasi kinerja algoritma, tim pengembang SANDO menjalankan pengujian dalam lingkungan virtual yang melibatkan beragam konfigurasi lingkungan. Melalui skenario yang disiapkan, SANDO dievaluasi terhadap beberapa metode navigasi mutakhir. Data pengujian menunjukkan bahwa sistem SANDO menunjukkan efisiensi lintasan lebih baik dibandingkan beberapa sistem yang diuji. Tidak hanya berkaitan dengan efisiensi, hasil eksperimen virtual tidak mencatat tabrakan dalam rangkaian simulasi yang dievaluasi. Meskipun pengujian menunjukkan kinerja positif, kondisi virtual tidak selalu mewakili seluruh situasi nyata. Dengan pertimbangan tersebut, pengujian perangkat fisik tetap diperlukan untuk memastikan sistem dapat dijalankan pada perangkat nyata.
Di luar eksperimen virtual, para ilmuwan MIT melakukan validasi dengan drone fisik yang menggunakan sensor serta komputer yang dibawa saat terbang. Dalam laporan MIT, SANDO mampu melewati tanpa menabrak hambatan bergerak yang digunakan pada 12 penerbangan pengujian yang dilaporkan. Pada setiap eksperimen, sistem memperbarui lintasan yang direncanakan berdasarkan hasil pembacaan sensor. Proses perencanaan ulang memiliki fungsi utama karena lingkungan bisa mengalami perubahan cepat. Perhitungan yang berjalan di perangkat memberikan bukti awal mengenai penerapan sistem tanpa komputer eksternal untuk perencanaan. Perlu dipahami, capaian dalam skenario penelitian belum berarti sistem aman pada setiap kondisi nyata.
Manfaat Teknologi Navigasi Drone MIT dalam Berbagai Bidang
Bidang penggunaan yang berpotensi memperoleh manfaat dari SANDO adalah operasi pencarian dan penyelamatan. Pada lingkungan bencana, personel tanggap darurat mungkin berhadapan dengan area yang sulit dijangkau manusia. Drone otonom dapat digunakan untuk mendukung pemetaan kondisi lapangan tanpa mengharuskan petugas memasuki lokasi berbahaya. Sebagai contoh, perangkat dapat menghadapi puing yang bergerak. Berkat metode prediksi perpindahan objek, SANDO mampu menawarkan pendekatan untuk meningkatkan kemampuan menghindari objek bergerak. Walaupun demikian, penerapan dalam bencana nyata harus memperhatikan kondisi sensor dan cuaca.
Tidak hanya untuk tanggap bencana, teknologi SANDO memiliki peluang diterapkan untuk penjelajahan area pertambangan, inspeksi fasilitas industri, serta layanan logistik udara otonom. Ketika digunakan di ruang bawah tanah, peta lokasi mungkin tidak lengkap, sehingga navigasi mandiri menjadi sangat dibutuhkan. Dalam pengiriman paket, drone mungkin menghadapi hambatan bergerak di lingkungan sekitar. Teknologi seperti SANDO dapat membantu mengembangkan navigasi yang responsif terhadap lingkungan. Meskipun demikian, operasional drone berskala besar tetap membutuhkan ketentuan operasional wilayah, kemampuan menghadapi gangguan sensor, dan pengawasan manusia.
Kesimpulan: Sistem SANDO Membuka Masa Depan Navigasi Drone yang Lebih Aman
Pengembangan sistem SANDO oleh MIT menunjukkan kemajuan menarik dalam dunia teknologi drone. Dengan menggabungkan pengamatan sensor, perhitungan kemungkinan gerakan objek, dan optimasi lintasan berbasis keselamatan, sistem ini berpotensi meningkatkan ketepatan pengambilan keputusan penerbangan. Temuan dari eksperimen komputer serta penerbangan memberikan bukti awal kemampuan untuk penggunaan drone dalam lingkungan kompleks. Walaupun perkembangannya positif, pengujian dalam kondisi lebih beragam perlu terus dilakukan agar pemanfaatannya semakin sesuai dengan kebutuhan operasional. Bagaimana pendapat Anda mengenai, apa potensi terbesar inovasi perencanaan lintasan drone dalam mengembangkan layanan drone masa depan? Anda dapat berbagi pemikiran mengenai pentingnya keselamatan dalam robotika udara.