Eka Robotics Kembangkan Tangan Robot Peka Tekanan yang Mampu Menggenggam Benda Rapuh
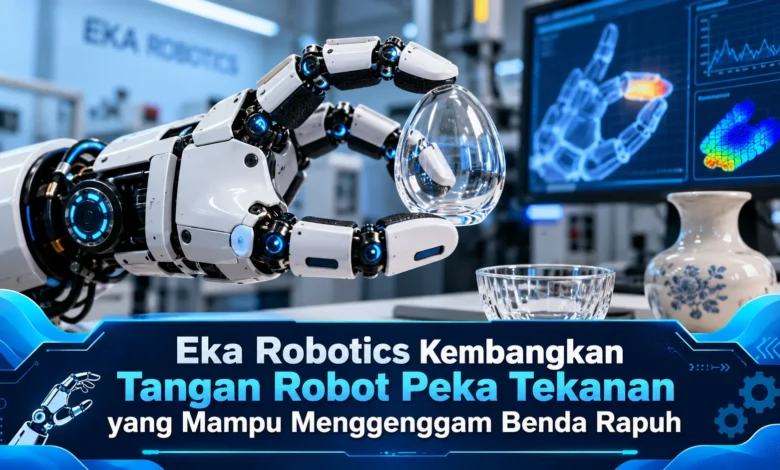
Perkembangan TEKNOLOGI robotika semakin menarik setelah Eka Robotics mengembangkan tangan robot yang mampu merasakan tekanan ketika menggenggam berbagai objek, termasuk benda yang mudah rusak. Perusahaan rintisan asal Cambridge, Massachusetts, Amerika Serikat, ini menggabungkan sensor gaya dengan kecerdasan buatan untuk menghasilkan gerakan yang lebih halus dan adaptif. Teknologi tersebut memungkinkan robot menyesuaikan kekuatan genggaman berdasarkan respons fisik benda yang disentuh, bukan hanya mengandalkan kamera. Inovasi ini menjadi perhatian setelah Eka Robotics mengumumkan pendanaan Seri A sebesar 150 juta dolar AS pada 20 Oktober 2026, sekaligus memperlihatkan potensi baru penggunaan robot dalam industri manufaktur, logistik, dan pekerjaan yang membutuhkan ketelitian tinggi.
Eka Robotics Mengembangkan Sistem Robot dengan Kemampuan Sentuhan
Eka Robotics merupakan startup yang berfokus pada kemampuan manipulasi robot yang membangun sistem robot dengan teknologi penginderaan gaya. Startup asal Amerika Serikat ini dikembangkan oleh dua peneliti bernama Pulkit Agrawal, profesor dari Massachusetts Institute of Technology, dan Tuomas Haarnoja, mantan peneliti Google DeepMind. Keduanya memusatkan perhatian pada salah satu permasalahan penting dalam dunia robotika, yaitu pengendalian kontak antara robot dan benda. Jika dibandingkan dengan robot industri konvensional yang umumnya bekerja berdasarkan lintasan terprogram, sistem Eka Robotics dibangun supaya dapat merespons perubahan ketika menyentuh berbagai permukaan. Pendekatan tersebut membuka peluang baru bagi penerapan kecerdasan buatan pada aktivitas nyata.
Daya tarik utama teknologi ini adalah pengendalian kekuatan genggaman secara responsif. Pada pengujian kemampuan manipulasi, sistem Eka Robotics memperlihatkan kemampuan menangani benda seperti raspberry dan bola lampu yang membutuhkan pengaturan gaya secara tepat. Ketika mendekati objek, robot memanfaatkan pengamatan melalui kamera untuk menentukan lokasi objek. Akan tetapi, setelah robot mulai merasakan permukaan, informasi gaya digunakan untuk menyesuaikan respons genggaman. Dengan mekanisme tersebut, robot dapat mengurangi risiko menghancurkan benda. Hasil pengujian tersebut menunjukkan kemajuan penting dalam pemanfaatan AI untuk manipulasi fisik.

Cara Kerja Sensor Tekanan pada Tangan Robot Eka Robotics
Sistem kecerdasan buatan yang digunakan dikenal dengan nama Vision-Force-Action, yaitu pendekatan AI yang menghubungkan persepsi gambar, kontak fisik, dan gerakan. Berbeda dengan pendekatan Vision-Language-Action yang banyak menitikberatkan hubungan gambar, bahasa, dan perintah gerakan, model Eka Robotics memberikan perhatian khusus pada informasi kontak fisik. Saat sistem berinteraksi dengan benda, kamera digunakan untuk mengidentifikasi posisi objek, sedangkan sensor gaya mengukur respons kontak. Penggabungan kedua jenis informasi ini memungkinkan sistem menyesuaikan tindakan ketika posisi genggaman berubah. Berkat pendekatan tersebut, robot memiliki kemampuan mengoreksi tindakan berdasarkan kontak.
Penggunaan sensor gaya menjadi penting karena benda di dunia nyata memiliki karakteristik berbeda. Untuk menggambarkan perbedaannya, menggenggam raspberry harus dilakukan dengan gaya yang terkendali, sedangkan mengangkat benda yang membutuhkan kekuatan tambahan mengharuskan robot menyesuaikan kekuatan. Ketika genggaman terlalu kuat, benda rapuh dapat mengalami kerusakan. Namun apabila tekanannya terlalu kecil, objek berpotensi terlepas. Berkat respons sensor terhadap kontak, sistem dapat mengoreksi kekuatan genggaman. Kemampuan tersebut mendukung pengembangan kemampuan untuk meningkatkan ketepatan manipulasi.
Peran Reinforcement Learning dalam Melatih Ketangkasan Robot
Selain mengembangkan sensor, Eka Robotics menerapkan metode pembelajaran berbasis pengalaman untuk melatih kemampuan manipulasi. Sistem pelatihan tersebut memberikan kesempatan bagi sistem untuk mengevaluasi tindakan melalui eksperimen menggunakan model fisika. Melalui dunia virtual yang dibangun, berbagai faktor seperti karakteristik material, respons fisik ketika bersentuhan, dan perpindahan posisi digunakan sebagai bagian dari pengalaman latihan. Pendiri Eka Robotics menjelaskan bahwa pendekatan ini membantu menghasilkan banyak skenario pembelajaran tanpa selalu bergantung pada demonstrasi manusia. Pendekatan simulasi ini membantu meningkatkan kemampuan adaptasi.
Tantangan penting berikutnya adalah memindahkan keterampilan dari simulasi ke dunia nyata. Tahapan pengembangan ini sering disebut sim-to-real transfer. Ketika robot mulai digunakan secara langsung, permukaan benda mungkin memiliki variasi yang tidak tercakup dalam latihan. Perbedaan tersebut mungkin menyebabkan gerakan yang kurang tepat. Untuk menghadapi tantangan tersebut, Eka Robotics memadukan pembelajaran virtual dengan informasi kontak nyata. Kombinasi tersebut memberikan peluang untuk memperbaiki tindakan saat terjadi kesalahan. Meski menunjukkan hasil menjanjikan, keandalan dalam berbagai situasi masih membutuhkan pembuktian.
Manfaat Robot Peka Tekanan untuk Manufaktur dan Logistik
Ketangkasan tangan robot berbasis sensor tekanan berpotensi memberikan manfaat dalam industri perakitan. Pada banyak proses industri, robot umumnya dioptimalkan untuk lingkungan terstruktur. Dalam kondisi tertentu, proses seperti merakit perangkat elektronik mengharuskan sistem merespons hambatan fisik. Sebagai contoh potensial, tangan robot peka tekanan dapat dikembangkan untuk memasang konektor tanpa memaksakan gerakan ketika terjadi hambatan. Ketika posisi bagian tidak sepenuhnya tepat, sistem dapat menggunakan informasi gaya untuk mengoreksi posisi. Fitur adaptasi ini berpotensi mengurangi kegagalan penanganan, meskipun manfaat produktivitas harus dibuktikan pada kondisi operasional sebenarnya.
Di luar industri perakitan, teknologi Eka Robotics memiliki potensi penerapan pada proses pemindahan produk. Ketika menangani paket dan produk, robot berinteraksi dengan material yang tidak seragam. Kemampuan membaca tekanan memungkinkan respons terhadap perubahan posisi barang ketika objek dipindahkan dari satu tempat ke tempat lain. Untuk pekerjaan pengelolaan produk segar, teknologi serupa mungkin membantu proses penyortiran produk sensitif. Meski potensinya luas, penggunaan langsung pada makanan memerlukan perhatian terhadap kebersihan. Di samping persyaratan tersebut, perusahaan harus mengevaluasi tingkat keberhasilan pengambilan, keandalan dalam operasi berkepanjangan, dan keselamatan pekerja sebelum mengadopsinya secara luas.
Pendanaan Eka Robotics dan Tantangan Pengembangan Robot Cerdas
Perkembangan Eka Robotics mendapatkan dukungan pendanaan besar. Dalam pengumuman pendanaan Oktober 2026, Eka Robotics mengumumkan perolehan pendanaan Seri A sebesar 150 juta dolar AS. Pembiayaan perusahaan tersebut melibatkan investor utama Andreessen Horowitz atau a16z dan F-Prime, dengan penilaian bisnis setelah putaran investasi mencapai 1,45 miliar dolar AS. Nilai tersebut mencerminkan tingginya perhatian industri terhadap kemampuan manipulasi robot berbasis AI. Namun, valuasi perusahaan bukan ukuran langsung keberhasilan produk. Tantangan setelah memperoleh investasi memerlukan pembuktian manfaat pada pelanggan.
Salah satu tantangan terbesar adalah mempertahankan keandalan ketika menangani objek berbeda. Percobaan pada fasilitas penelitian memberikan gambaran potensi teknologi, tetapi lingkungan produksi menghadirkan tantangan tambahan. Benda yang ditangani tidak selalu berada pada tempat tetap, tekstur objek dapat memengaruhi kontak, dan sistem harus mempertahankan performa sepanjang operasi. Oleh karena itu, Eka Robotics harus memastikan perangkat aman digunakan. Selain pengembangan mekanis, perusahaan juga membutuhkan integrasi dengan infrastruktur pelanggan. Untuk mencapai penerapan yang berkelanjutan, keunggulan demonstrasi harus diterjemahkan menjadi manfaat nyata.
Eka Robotics Membuka Peluang Baru bagi Kecerdasan Buatan Fisik
Pengembangan tangan robot Eka Robotics memperlihatkan perkembangan menarik dalam pengembangan kecerdasan buatan fisik. Berkat integrasi sensor gaya, persepsi visual, dan model Vision-Force-Action, robot berpotensi menangani benda dengan tingkat kerapuhan berbeda. Metode pelatihan berbasis penguatan juga membuka peluang peningkatan kemampuan adaptasi. Meski demikian, penerapan komersial membutuhkan evaluasi lebih lanjut. Seiring meningkatnya kebutuhan otomatisasi, kemampuan robot untuk mengendalikan kekuatan sentuhan dapat membantu pengembangan otomatisasi yang lebih adaptif. Bagaimana pendapat Anda, apakah sistem robot berbasis sensor sentuhan akan menjadi bagian penting industri masa depan? Bagikan pendapat Anda mengenai potensi teknologi sentuhan dalam dunia robotika.